【導讀】人形機器人正從演示場景逐步落地至工廠、倉庫、醫療及其他人機共用空間。在這類場景中,運行成效的核心標準是:在現實環境的各類不確定因素下保持持續、穩定運轉。移動能力拓展行動范圍,靈活操作能力豐富作業功能,但人形機器人的規模化應用,離不開數據與信任兩大基石。數據為AI模型、習得策略及傳感器融合系統提供支撐,持續提升自主能力;而信任,則建立在整套系統能夠在物理世界中穩定可靠運行的基礎之上。這正是物理智能的價值所在:將AI推理與物理約束相結合,依托持續感知、確定性通信、實時控制和遵循物理定律作出的響應來實現運作。
引言
人形機器人技術迎來發展轉折點,并非單純因為智能水平的提升,而是感知、確定性通信、計算、運動、供電、仿真與安全等多個領域的創新,在物理控制回路中實現了融合發展。現代人形機器人時代,并非僅依靠AI或硬件單一領域推動;而是依托各技術領域的協同賦能,以物理信號為根基,并嚴格遵循實時運行約束。
這種協同增效效應,正推動機器人從僵化的自動化系統轉變為具備物理智能的新型系統。參見圖1。
從自動化邁向物理智能
傳統工業機器人的設計以可預測性為前提,在封閉式作業單元內工作,執行預設程序,并依靠物理隔離設施(防護籠、安全光幕、分區管控)規避風險。人形機器人突破了這一模式,在開放、動態的環境中作業,與人類共處、穿梭其間,并持續應對各類突發狀況。
在此類工況下,智能系統必須具備連續性、時效性與具身性。由此催生了全新一代系統:不再局限于執行預設動作,而是依托物理智能完成作業,運作流程如下:
感知現場狀況
制定應對策略
對環境作出動作響應
觀測執行結果
即時進行調整
在物理場景中,這套閉環流程是保障設備穩定、運行安全、作業有效的基本前提。物理系統的運作環節之間不應存在停頓:信號延遲、數據抖動、指令更新缺失,都會直觀體現為機器人動作遲疑、機體晃動或急停等問題。時間持續向前,智能系統也必須與之精準同步。
當整套閉環運轉協調有序時,機器人動作流暢,可從容應對不確定工況,并與人類自然協同作業。一旦閉環失效,故障表現通常十分明顯。
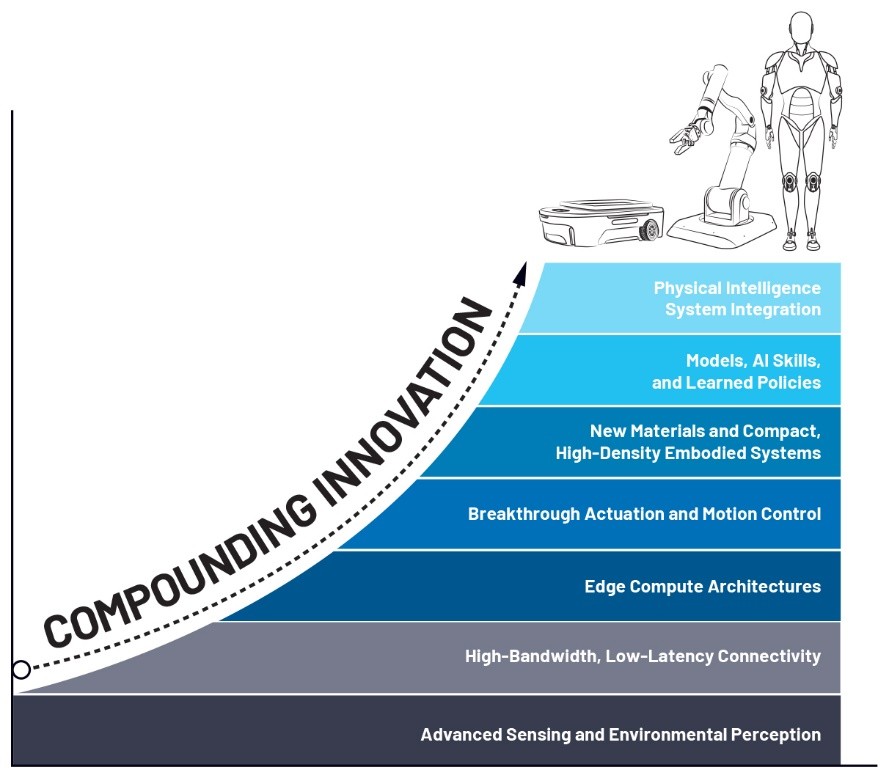
圖1:協同創新推動工業機器人技術發展
由此可見,物理智能本質上屬于系統工程范疇。它要求AI模型、算法、感知、決策與控制模塊深度協同,最終構建出一套運作緊密、時序同步的整體系統。
多模態感知
人類并非只依靠單一感官認知世界。我們會持續整合視覺、聽覺、觸覺、平衡感、本體覺與力反饋,在移動過程中感知并理解周邊環境。
在真實場景中作業的人形機器人同樣需要做到這一點,且還有更高要求:其感知體系必須經過結構化設計,讓AI能夠基于物理現實開展邏輯推理,而非僅對畫面內容做簡單分類。人形機器人依靠遍布機身的信息流完成感知、解讀與響應,傳感器、計算節點和執行器之間的信息傳輸,必須精準把控時序。參見圖2。
現代人形機器人普遍融合多類感知技術:
視覺:實現空間解析與場景語義識別
深度感知:獲取物體外形與距離信息
音頻與振動感知:判斷行為意圖、掌握環境狀態,感知視野外的情況
觸覺感知:支持作業操作、接觸判定與穩定抓取
慣性測量單元(IMU)與關節編碼器:維持機體平衡、姿態控制與本體感知
力與扭矩感知:保障人機交互安全、測算負載、執行物理約束規則
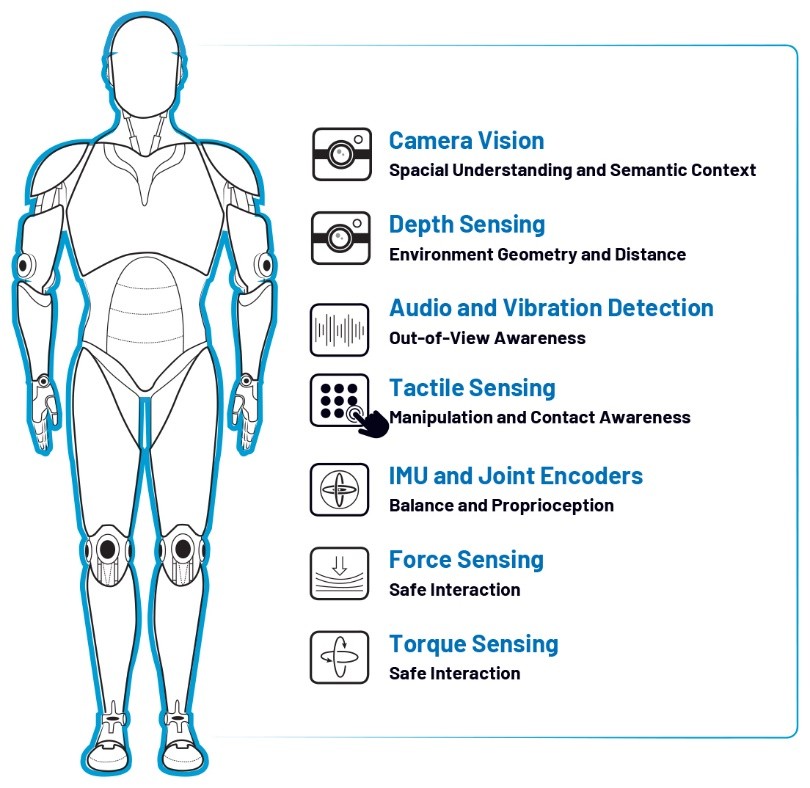
圖2:多模態感知:物理智能的數據基礎
多種感知模式協同作用,讓機器人在機體運動、強光、視線遮擋、環境雜亂、信號干擾及各類不確定工況下,依然保持穩定感知能力。機器人唯有實現智能感知,即連續且結合場景的感知,才能做出智能化動作。
確定性通信
感知模塊會源源不斷產生數據,通信模塊則負責數據傳輸與時序同步。人形機器人的架構不再采用一體式整機設計,而是逐步演變為分布式互聯網絡。多模態數據能否發揮價值,不僅取決于各類感知模塊的檢測內容,更取決于數據的采集時序。保障傳感器信號的時序一致性,才能讓AI分析事件成因、接觸狀態、運動軌跡與后續影響。攝像區域、感知區域與執行區域通過層級化鏈路相連,既有帶寬較低的邊緣總線(1Mb至10Mb),也有高速骨干網絡(2Gb至10Gb)。參見圖3。依托確定性通信,機器人可形成統一的機體狀態與環境感知能力,實現動作更平順、人機協作更安全、作業操控更靈活,即便面對不確定工況,動作也能保持穩定。一旦缺失確定性通信,分布式智能體系將徹底失效。
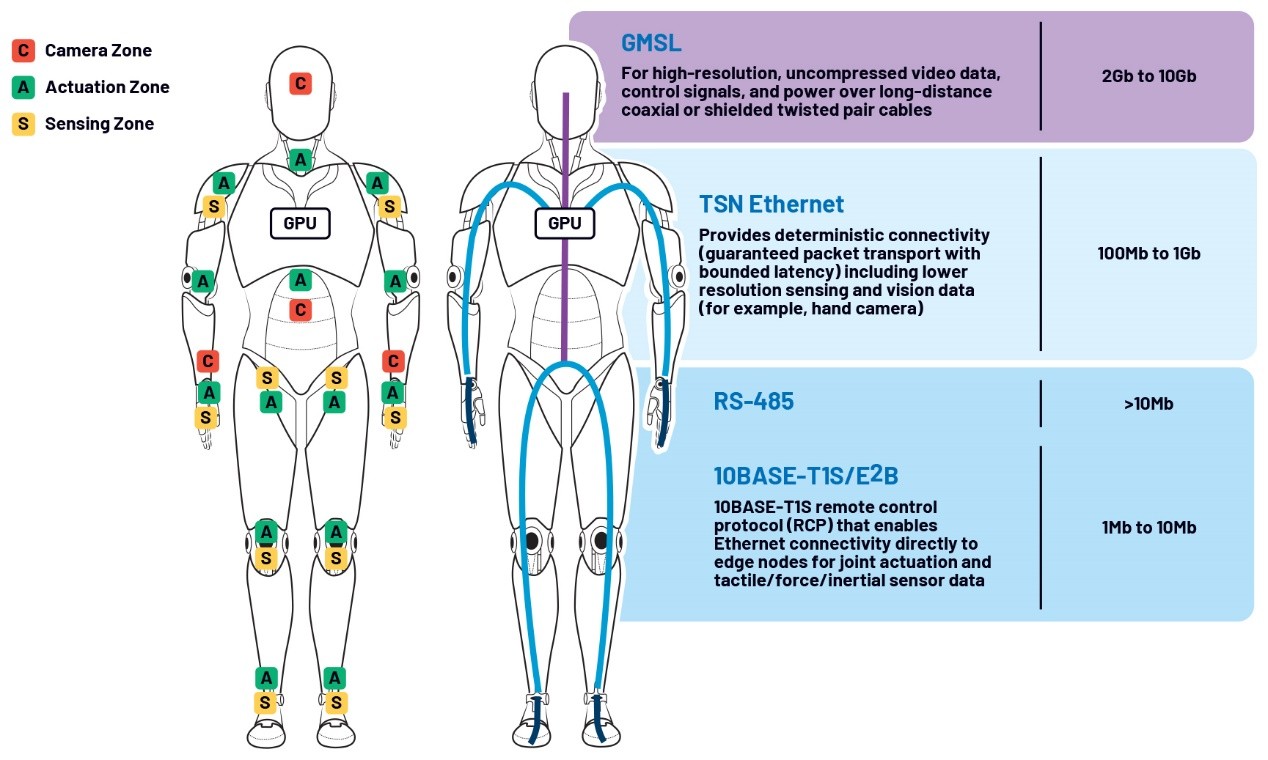
圖3:人形機器人通信架構考量要點
三層智能體系
丹尼爾?卡尼曼在《思考,快與慢》一書中提出的系統1、系統2理論,區分了快速直覺反應與慢速審慎思考兩種思維模式。針對人形機器人,這套理論需要結合物理運行體系進行延伸,新增系統0,即傳感器構成的實時神經體系。人形機器人的運行性能,取決于三大系統形成完整同步閉環:從觸覺感知、邏輯判斷,再到力矩輸出。
舉個例子:一臺人形機器人在繁忙的工業通道中搬運裝有半箱物料的敞口容器,這項看似簡單的任務,實則涉及多個技術領域。
系統0(物理信號與執行底層,響應時延<5 毫秒):涵蓋傳感器、執行器、關節狀態、電機電流、觸覺信號、慣性測量單元數據更新及低延遲本地控制回路。
系統1(快速解讀與反射響應,響應時延5至20毫秒):包括傳感器數據融合、防打滑響應、平衡修正、力度調節、局部運動控制、接觸狀態建模與安全管控執行。
系統2(認知推理與任務規劃,響應時延≥50毫秒):包含路徑規劃、人體動作與意圖預判、任務目標解析、策略統籌與全局規劃。
物理智能正是源于三大層級的協同運作:系統0為機器人錨定真實物理信號;系統1將信號轉化為快速修正動作;系統2結合任務目標與環境信息開展邏輯推理。只有感知、推理、動作全程保持時序同步,機器人才能穩定完成作業。
實時電機控制
評判人形機器人的性能,往往會關注其運動表現:步伐平穩落地、肢體可在運動途中靈活調整、平衡修正動作流暢無遲疑。這類動作效果,依靠數十個相互聯動的自由度(DoF)協同控制實現。參見圖4。
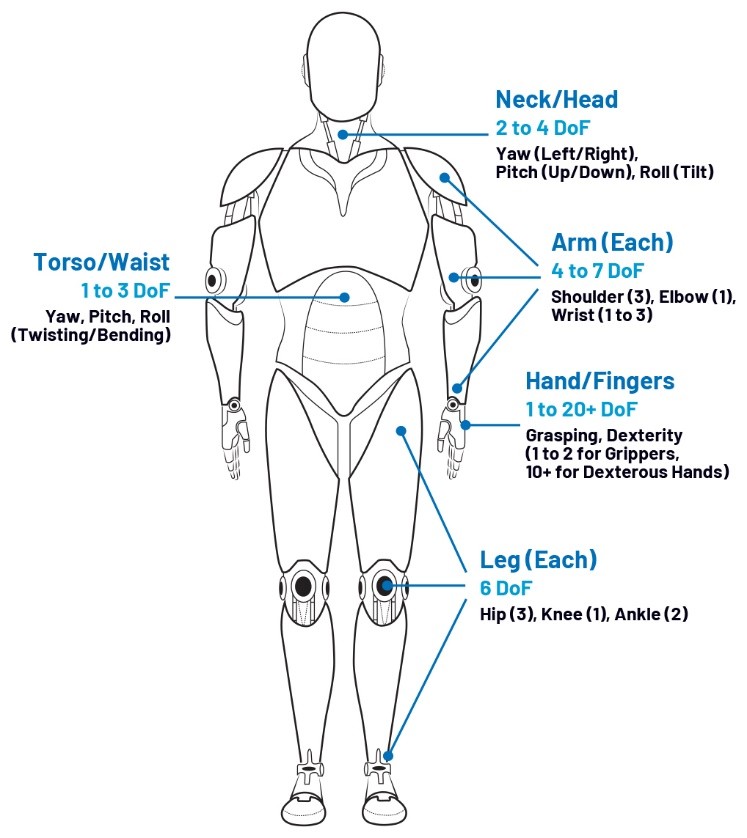
圖4:人形機器人電機控制:自由度帶來的技術挑戰
自由度數量越多,機器人作業能力越強,但控制難度也隨之提升。每增加一個關節,都會加劇機構耦合效應、壓縮時延容錯空間,同時增多引發運行失穩的隱患。微小的時序誤差會快速傳導放大:腳踝修正延遲,會改變膝關節受力;手腕受到擾動,會影響肩部扭矩輸出;軀干姿態調整,會重新分配全身受力平衡。
因此,實時電機控制是核心基礎。管控多自由度機構,需要持續、精準地掌握各關節的位置、運動狀態與負載情況,即便遭遇供電波動、外力沖擊、機械磨損,相關數據也必須穩定采集。無論是搭配減速齒輪的旋轉執行器,還是由絲杠、滾珠絲杠驅動的直線執行器,運動品質都依賴高精度位置檢測、低噪聲信號鏈路和執行器端可預測的時序控制。
當感知、電機驅動、供電與控制模塊整合為一套完整系統時,機器人的作業能力可穩步拓展,且不會因時序波動導致運行故障。技術復雜度并不會消失,而是通過確定性機制實現有序管控。只有保證每個關節、每一次運行周期、每一次物理交互的信號完整與時序準確,預設的數字指令才能轉化為穩定的實體動作。
功能安全
當人形機器人能夠在人類周邊作業時,其應用價值將迎來顛覆性提升。從隔離式自動化作業,轉向人機共用場景,安全的定義也隨之更新。機械柔性與反向驅動能力能夠降低人員受傷風險,但僅靠這兩點遠遠不夠。即便機器人機械結構具備柔性,一旦感知數據出錯、時序不可控,或是故障隱性發作,依然會產生安全隱患。
人機共處場景下,功能安全需要多層防護體系:
對作用力、扭矩、運行速度與作業空間設置硬性閾值
持續開展設備診斷、傳感器校準與數據合理性校驗
采用冗余感知設計,搭建多路徑安全防護機制
設備出現故障時,執行確定性應急響應
故障后觸發受控降載運行,而非失控癱瘓
人形機器人屬于多模塊耦合系統,安全防護無法局限于單一模塊,必須覆蓋感知、通信、計算、供電、執行全鏈路,實現端到端防護。設備故障狀態下的行為可預測性,是區分技術演示與規模化落地應用的關鍵。信任并非來自設備始終零故障,而是當意外發生時,系統能夠安全、穩定、透明地作出響應。
人形機械手:AI、感知與控制融合成為物理智能
整機之中,機械手的技術要求最為嚴苛。感知、執行、線路布設與反射級控制高度集成,同時還要滿足時延、功耗、散熱、體積的極致限制。
人類無需刻意思考,就能自如調節抓握力度;可在物體滑落前及時察覺;能隨接觸面變化調整接觸壓力;還能在移動過程中通過細微動作重新擺放物體,這類動作都屬于無意識行為。想要在人形機械手上復刻部分類似能力,需要在高密度觸覺感知、精密運動控制、小型化執行機構、低延遲本地計算、基于多模態感知的習得策略、高效供電管理等方面實現技術突破,同時整體結構還要做到輕便耐用、人機交互安全。
靈巧作業需要融合多類感知信息,綜合判斷實際工況:
視覺:識別物體類別、判斷物體位置
深度感知:獲取物體外形與距離參數
觸覺感知:判斷物體是否打滑、作用力是否合理
本體感覺:掌握機器人關節與機體相對作業任務的姿態
力與扭矩感知:確認交互作用力處于安全、可用范圍
音頻與振動感知:捕捉接觸信號、機械異常信號,或是任務完成的提示信號
在機器人感知技術的討論中,視覺與深度感知常被重點提及,音頻感知卻容易被忽視,但它能提供極具實用價值的信息。借助振動與聲學特征,可檢測機械故障;依靠特殊聲響,還能驗證作業結果,例如連接器完全卡合鎖緊時發出的咔噠聲。
而觸覺感知,更是視覺與音頻無法替代的技術:它能實時反饋接觸面的交互狀態,識別壓力分布、振動、摩擦變化與微打滑現象,以此判斷抓取動作是否穩定。
機械手的技術核心在于:靈巧作業不僅是機械結構的難題,更是感知、計算、控制與AI協同配合的綜合挑戰。
參見圖5。
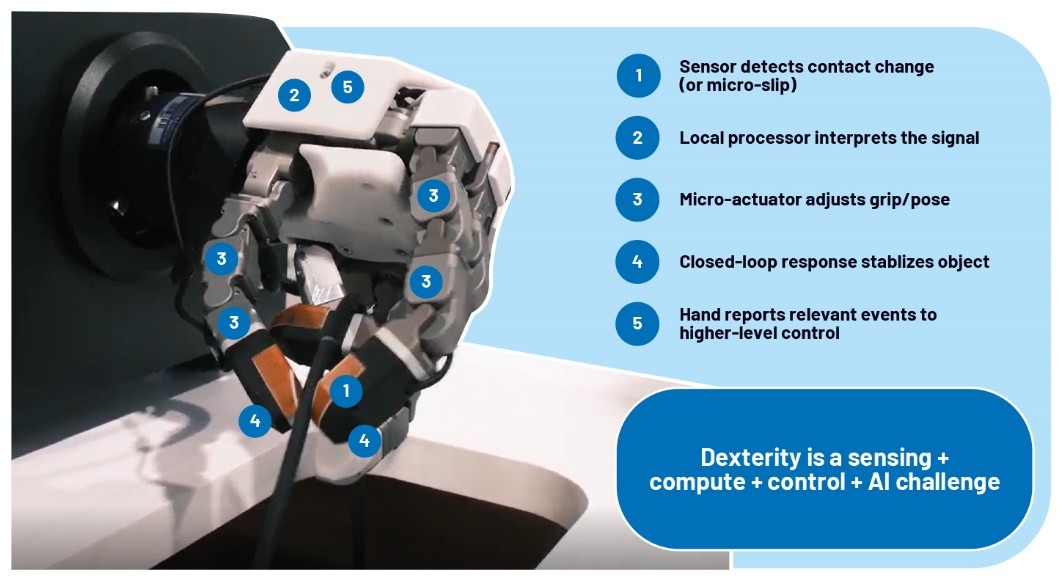
圖5:人形機械手靈巧作業
隨著人形機器人走出隔離防護區、融入人類工作環境,機械手的智能水平,將和電機動力同等重要。攻克機械手相關技術,才能讓人形機器人真正成為適配各類復雜工業場景的通用型設備。人形機械手,正是感知、計算與智能技術落地的核心載體,每一次抓取動作,都是技術融合的實踐。
結語:從系統層面構筑信任
人形機器人領域的核心技術難題,大多并非單一零部件的問題,而是集中在感知與計算、控制與供電、通信與安全等多領域的交叉環節。物理智能絕非簡單地在機器人硬件上疊加一層軟件。兩臺硬件配置(傳感器、電機、AI模型)相近的人形機器人,在實際工況中的表現也可能天差地別。差距根源在于系統集成能力:能否在復雜多變的現實環境中,持續保障時序精準、信號完整、供電穩定與運行安全。
ADI在精密感知、確定性通信、實時信號處理、供電管理、電氣隔離與功能安全領域擁有數十年的技術積累,能夠為人形機器人研發中難度最高的環節提供系統級解決方案。我們并非單純輸出技術,而是作為合作伙伴,助力復雜物理系統在真實場景中實現穩定、可預測的運行。
人形機器人的規模化應用,不在于能否做出流暢的行走動作,或是在理想環境中完成物體抓取;而在于能否長期穩定運行、自適應各類不確定工況、故障后自主恢復,并全程保障人機共處安全。這正是物理智能的應用范疇:讓AI推理嚴格契合物理運行規則。
想要實現這一未來,離不開完善的系統工程設計,將智能、感知、運動、通信、供電與安全體系統籌規劃,打造高度同步的一體化系統。具備高可信度的物理智能,并非偶然形成,而是依靠一套套確定性運行閉環,精心設計打磨而成。
隨著機器人技術不斷迭代,行業挑戰已從單純拓展設備功能,轉變為對多類功能進行統籌協同。后續文章將深入探討這一方向,詳解AI與物理底層架構協同設計、習得策略、動作流程編排及數據驅動體系等內容。